


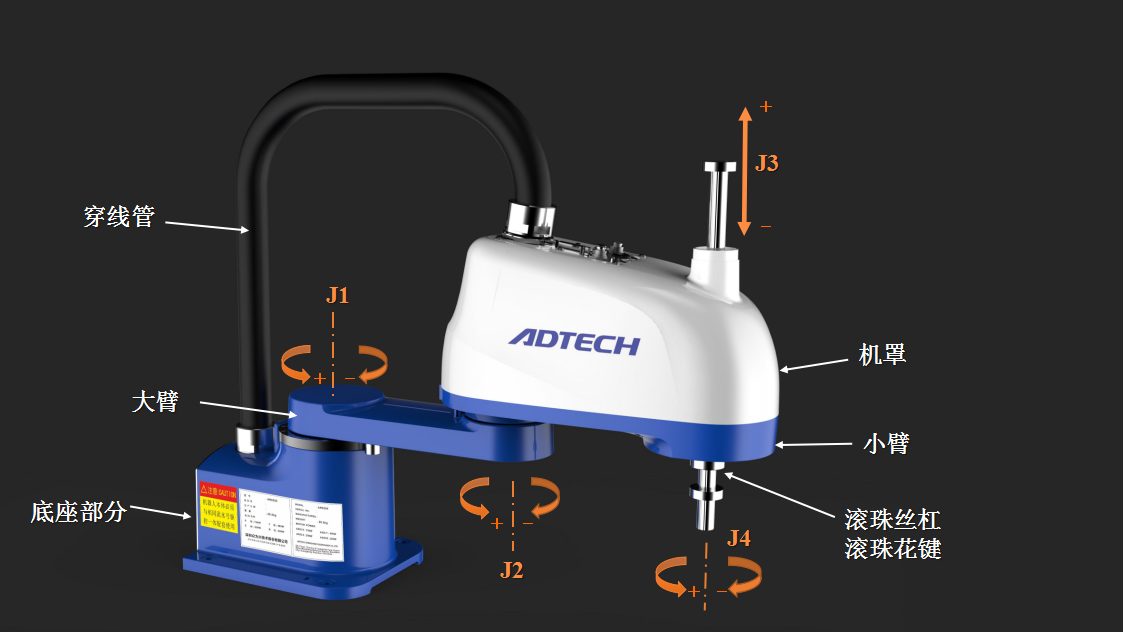
Χαρακτηριστικά του συστήματος ελέγχου ρομπότ
Η δομή του ρομπότ υιοθετεί τη χωρική δομή ανοιχτού συνδέσμου και η κίνηση κάθε άρθρωσης είναι ανεξάρτητη. Για να πραγματοποιηθεί η τροχιά κίνησης του τελικού σημείου, χρειάζεται ο συντονισμός κίνησης πολλαπλών αρθρώσεων. Επομένως, το σύστημα ελέγχου του είναι πολύ πιο περίπλοκο από το συνηθισμένο σύστημα ελέγχου, με τα ακόλουθα χαρακτηριστικά:
1. Ο έλεγχος ρομπότ σχετίζεται στενά με τη δομική κινηματική και δυναμική. Η κατάσταση του χεριού του ρομπότ μπορεί να περιγραφεί με μια ποικιλία συντεταγμένων. Σύμφωνα με την ανάγκη να επιλέξετε διαφορετικό σύστημα συντεταγμένων αναφοράς και να κάνετε τον κατάλληλο μετασχηματισμό συντεταγμένων.
2. Συχνά απαιτείται να λυθούν τα εμπρός και αντίστροφα προβλήματα κίνησης. Επιπλέον, είναι επίσης απαραίτητο να εξεταστεί η επίδραση των αδρανειακών δυνάμεων, των εξωτερικών δυνάμεων (συμπεριλαμβανομένης της βαρύτητας), των δυνάμεων Coriolis και των κεντρικών δυνάμεων.
3, ένα απλό ρομπότ έχει επίσης τουλάχιστον 3 έως 5 βαθμούς ελευθερίας, τα πιο σύνθετα ρομπότ έχουν περισσότερους από μια ντουζίνα ή ακόμα και δεκάδες βαθμούς ελευθερίας. Κάθε βαθμός ελευθερίας περιέχει γενικά έναν σερβομηχανισμό, ο οποίος πρέπει να συντονιστεί για να σχηματίσει ένα πολυμεταβλητό σύστημα ελέγχου.
4. Συντονίστε οργανικά πολλαπλά ανεξάρτητα σερβο συστήματα για να τα κάνετε να ενεργούν σύμφωνα με την ανθρώπινη βούληση και ακόμη και να δώσετε στο ρομπότ κάποια ευφυΐα. Αυτή η εργασία μπορεί να ολοκληρωθεί μόνο από τον υπολογιστή. Επομένως, το σύστημα ελέγχου ρομπότ πρέπει να είναι ένα σύστημα υπολογιστή.
5, το μαθηματικό μοντέλο που περιγράφει την κατάσταση και την κίνηση του ρομπότ είναι ένα μη γραμμικό μοντέλο, με διαφορετικές καταστάσεις και αλλαγές στις εξωτερικές δυνάμεις, οι παράμετροί του αλλάζουν επίσης και υπάρχει ακόμα σύζευξη μεταξύ των μεταβλητών.
6 , η κίνηση του ρομπότ μπορεί να επιτευχθεί με διαφορετικούς τρόπους και μονοπάτια, επομένως, υπάρχει ένα «βέλτιστο» πρόβλημα. Τα προηγμένα ρομπότ μπορούν να χρησιμοποιήσουν μεθόδους τεχνητής νοημοσύνης για να δημιουργήσουν μια τεράστια βάση πληροφοριών με υπολογιστές, με τη βοήθεια της βάσης πληροφοριών για έλεγχο, λήψη αποφάσεων, διαχείριση και λειτουργία.
Τα παραδοσιακά αυτόματα μηχανήματα δεν επικεντρώνονται στη δική τους δράση, ενώ το σύστημα ελέγχου του βιομηχανικού ρομπότ εστιάζει περισσότερο στη σχέση μεταξύ του σώματος και του αντικειμένου λειτουργίας.
Επομένως, το σύστημα ελέγχου ρομπότ είναι ένα συζευγμένο, μη γραμμικό πολυμεταβλητό σύστημα ελέγχου που σχετίζεται στενά με τις αρχές της κινηματικής και της δυναμικής.
Καθώς η πραγματική κατάσταση εργασίας είναι διαφορετική, μπορεί να υπάρχει μια ποικιλία διαφορετικών μεθόδων ελέγχου, από απλό αυτοματισμό προγραμματισμού, έλεγχο μικροεπεξεργαστή έως έλεγχο μικρού υπολογιστή και ούτω καθεξής.
Τα χαρακτηριστικά και οι βασικές απαιτήσεις του συστήματος ελέγχου ρομπότ
Για να εφαρμοστεί καλός έλεγχος του ρομπότ, είναι σημαντικό να γνωρίζουμε τα χαρακτηριστικά του ελεγχόμενου ρομπότ και από όσα γνωρίζουμε για τη δυναμική του ρομπότ, έχει τις ακόλουθες ιδιότητες:
1. Η ουσία του ρομπότ είναι ένα μη γραμμικό σύστημα. Υπάρχουν πολλοί παράγοντες που προκαλούν τη μη γραμμικότητα του ρομπότ, όπως η δομή, τα μέρη μετάδοσης, τα εξαρτήματα οδήγησης και ούτω καθεξής.
2. Υπάρχει φαινόμενο σύζευξης μεταξύ των αρθρώσεων, το οποίο εκδηλώνεται ως κίνηση ορισμένης άρθρωσης. Θα υπάρξουν δυναμικές επιδράσεις σε άλλες αρθρώσεις, έτσι ώστε κάθε άρθρωση πρέπει να αντέχει τη διαταραχή που προκαλείται από την κίνηση άλλων αρθρώσεων.
3, είναι ένα χρονικά μεταβαλλόμενο σύστημα και οι δυναμικές παράμετροι αλλάζουν με τη θέση της κίνησης της άρθρωσης.
Από την άποψη της χρήσης, το ρομπότ είναι ένας ειδικός εξοπλισμός αυτοματισμού και ο έλεγχός του έχει τα ακόλουθα χαρακτηριστικά και απαιτήσεις:
1, έλεγχος συντονισμού κίνησης πολλαπλών αξόνων για τη δημιουργία της απαιτούμενης τροχιάς εργασίας. Επειδή η κίνηση του χεριού του ρομπότ είναι η σύνθεση όλων των κινήσεων της άρθρωσης, για να κάνει το χέρι να κινείται σύμφωνα με τον καθορισμένο νόμο, είναι απαραίτητο να ελέγχεται ο συντονισμός κάθε άρθρωσης, συμπεριλαμβανομένης της τροχιάς κίνησης, της ακολουθίας δράσης και άλλων πτυχών συντονισμού.
2, υψηλή ακρίβεια θέσης, μεγάλο εύρος ταχύτητας
3. Το ποσοστό στατικού σφάλματος του συστήματος πρέπει να είναι μικρό
4. Ο συντελεστής σφάλματος ταχύτητας κάθε άρθρωσης θα πρέπει να είναι όσο το δυνατόν συνεπής
5, θέση χωρίς υπέρβαση, δυναμική απόκριση όσο το δυνατόν γρηγορότερα
6, πρέπει να χρησιμοποιήσετε συν (πλην) έλεγχο ταχύτητας
7, από επιχειρησιακή άποψη, το σύστημα ελέγχου απαιτείται να έχει καλή διεπαφή ανθρώπου-μηχανής, όσο το δυνατόν περισσότερο για να μειώσει τις απαιτήσεις για τον χειριστή
8. Από την άποψη του κόστους συστήματος, απαιτείται να μειωθεί όσο το δυνατόν περισσότερο το κόστος υλικού του συστήματος και χρησιμοποιούνται περισσότερες μέθοδοι σερβο λογισμικού για τη βελτίωση της απόδοσης του συστήματος ελέγχου
Λειτουργία ελέγχου ρομπότ:
Δεν υπάρχει ενιαίο πρότυπο για την ταξινόμηση της λειτουργίας ελέγχου βιομηχανικού ρομπότ:
1. Λειτουργία ελέγχου δράσης ρομπότ
2. Λειτουργία ελέγχου κίνησης ρομπότ
(1. Λειτουργία ελέγχου θέσης ρομπότ: λειτουργία ελέγχου θέσης - λειτουργία σταθερής θέσης, λειτουργία θέσης πολλών σημείων, λειτουργία ελέγχου σερβομηχανισμού, λειτουργία ελέγχου διαδρομής: συνεχής έλεγχος τροχιάς, έλεγχος από σημείο σε σημείο)
(2. Λειτουργία ελέγχου ταχύτητας ρομπότ: λειτουργία ελέγχου ταχύτητας - έλεγχος σταθερής ταχύτητας, έλεγχος μεταβλητής ταχύτητας, Λειτουργία ελέγχου επιτάχυνσης - λειτουργία ελέγχου σταθερής επιτάχυνσης, λειτουργία ελέγχου μεταβλητής επιτάχυνσης)
(3. Τρόπος ελέγχου της δύναμης του ρομπότ)
Λειτουργία ελέγχου ακολουθίας ενεργειών ρομπότ
3. Λειτουργία ελέγχου διδασκαλίας ρομπότ
(1. Διδασκαλία με πραγματικό ρομπότ: μέθοδος άμεσης διδασκαλίας - το επίπεδο ισχύος διαχωρίζεται από τη διδασκαλία και το επίπεδο σερβομηχανισμού συνδέεται με τη διδασκαλία. Μέθοδος διδασκαλίας με τηλεχειρισμό - μέθοδος διδασκαλίας κουτιού διδασκαλίας, μέθοδος διδασκαλίας με joystick, μέθοδος διδασκαλίας master-slave)
(2. Χωρίς διδασκαλία ρομπότ: έμμεση μέθοδος διδασκαλίας - αριθμός ρομπότ μοντέλου, αριθμός ειδικού εργαλείου. Μέθοδος διδασκαλίας εκτός σύνδεσης -- εμφάνιση αριθμητικής εισαγωγής, γραφική εμφάνιση, διδασκαλία γλώσσας λογισμικού)
Δομή και αρχή λειτουργίας του συστήματος ελέγχου ρομπότ
Ένα βιομηχανικό σύστημα ρομπότ συνήθως χωρίζεται σε δύο μέρη: το σώμα του μηχανισμού και το σύστημα ελέγχου. Τα στοιχεία του συστήματος ελέγχου ρομπότ περιλαμβάνουν κυρίως σύστημα υλικού υπολογιστή και λογισμικό ελέγχου λειτουργίας, εξοπλισμό και συσκευές εισόδου/εξόδου, σύστημα κίνησης, σύστημα αισθητήρων.
Το σύστημα ελέγχου του βιομηχανικού ρομπότ είναι ένα σημαντικό μέρος του ρομπότ για να ολοκληρώσει την εργασία που θα καθοριστεί. Οι βασικές λειτουργίες είναι:
1. Λειτουργία μνήμης
2. Διδακτική λειτουργία
3, με λειτουργία επαφής περιφερειακού εξοπλισμού
4, λειτουργία ρύθμισης συντεταγμένων
5, διεπαφή ανθρώπου-μηχανής
6. Διεπαφή αισθητήρα
7. Λειτουργία σερβοθέτησης
8. Διάγνωση βλαβών και λειτουργία προστασίας ασφάλειας